Siłowniki z elastomerów dielektrycznych DEA: Sztuczne mięśnie z gumy silikonowej stymulowane prądem o wysokim napięciu

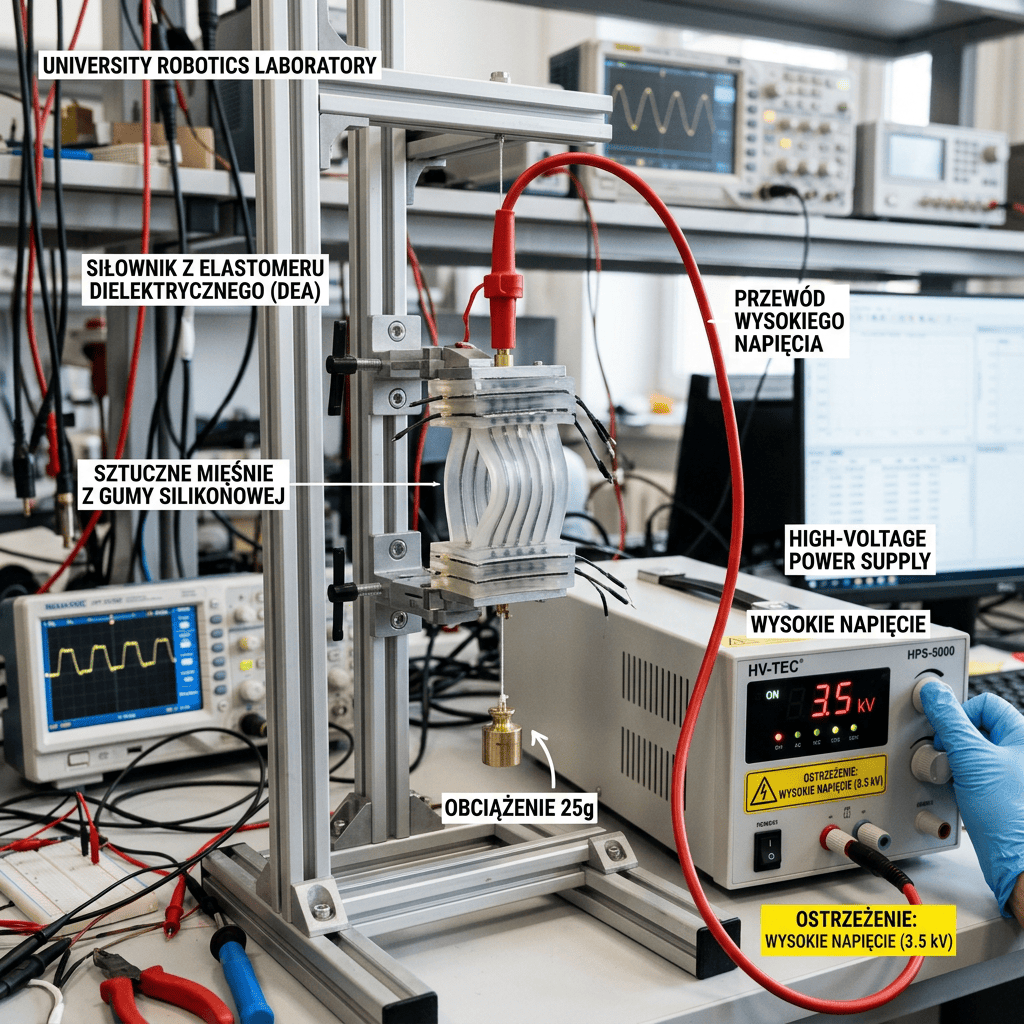
Ściskanie folii poliuretanowej pomiędzy dwoma elastycznymi elektrodami z pasty węglowej
Kluczowym obciążeniem w budowie robotów współpracujących jest masa serwosilników rozmieszczonych wzdłuż całego ramienia kinematycznego. Wysoka bezwładność ramienia stalowego wymusza stosowanie rygorystycznych barier prędkości ze względów bezpieczeństwa (ISO/TS 15066). Zastąpienie ciężkich serwonapędów lekkimi skurczami mięśni to cel inżynierii bionicznej.
Do laboratoriów automatyki wprowadzono **Siłowniki z Elastomerów Dielektrycznych (Dielectric Elastomer Actuators – DEA)**, nazywane również sztucznymi mięśniami prądowymi.
Komponent składa się z niezwykle cienkiej membrany z silikonu (np. polidimetylosiloksanu – PDMS) umieszczonej w postaci kanapki między dwiema powłokami sprężystej elektrody na bazie proszku węglowego.
Podanie napięcia od 1 kV do 5 kV na powierzchnie elektrod wywołuje potężne przyciąganie elektrostatyczne. Elektrody ściskają warstwę dielektryka, zmuszając go do rozszerzania się na boki.
- Wydłużenie liniowe do 300% rozmiaru wyjściowego: Zakres ruchu roboczego niemożliwy do osiągnięcia przez ceramiczne materiały piezoelektryczne.
- Czas skurczu na poziomie 10 milisekund: Dynamika reakcji dorównująca prawdziwym włóknom mięśniowym człowieka.
- Bardzo niska masa własna osi: Eliminacja wielostopniowych przekładni kątowych i aluminiowych radiatorów stojana.
Opracowano z publikacji badawczych EPFL Soft Transducers Lab, Swiss Federal Institute of Technology oraz wytycznych IEEE w mechanice miękkiej.

Author: INTEGRATORPRZEMYSŁOWY.PL